23.10.2025 — ВСОШ СИРИУС Школьный этап по Информатике (Робототехника) 5–11 класс: задания и ответы для 4-й группы
Авторские решения к этой работе доступны для покупки на нашем сайте:
Группа №4 включает регионы: Алтайский край (22), Амурская область (28), Еврейская автономная область (79), Забайкальский край (75), Иркутская область (38), Камчатский край (41), Кемеровская область — Кузбасс (42), Красноярский край (24), Магаданская область (49), Новосибирская область (54), Приморский край (25), Республика Алтай (04), Республика Бурятия (03), Республика Саха (Якутия) (14), Республика Тыва (17), Республика Хакасия (19), Сахалинская область (65), Томская область (70), Хабаровский край (27), Чукотский автономный округ (87)
Рассмотрим задания и ответы по Робототехнике для 5–11 классов:
Навигация
5-6 класс
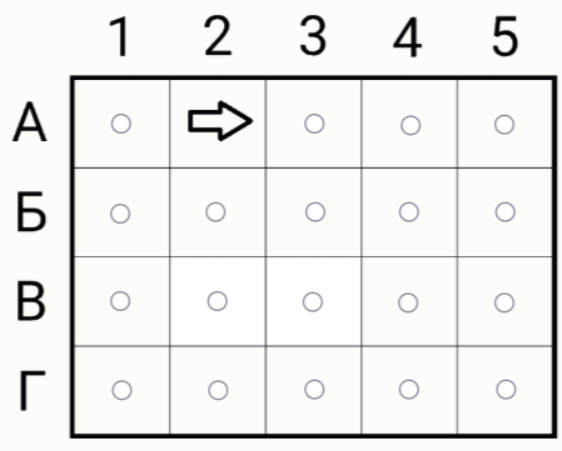
Задание 1. Два отдельно управляемых колеса робота напрямую подсоединены к моторам. Робота устанавливают на поле, разделённое на равные квадратные клетки. Длина и ширина робота меньше стороны клетки поля. Робот может выполнить следующие команды:
ВПЕРЁД робот проезжает вперёд на 1 клетку;
ВПРАВО робот совершает поворот на 90 направо относительно своего направления вперёд вокруг точки, расположенной между колёс.
Программа робота:
НАЧАЛО
ВПЕРЁД
ВПРАВО
ВПЕРЁД
ВПЕРЁД
ВПРАВО
ВПРАВО
ВПЕРЁД
КОНЕЦ
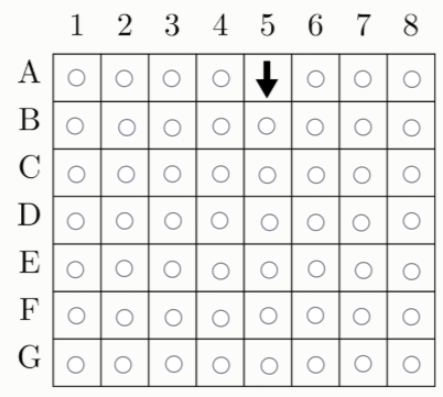
Направление вперёд для робота показано на схеме поля стрелкой. В какой клетке робот окажется после окончания выполнения программы?
Задание 2. К трубе последовательно подсоединены 12 шлангов. На входе в каждый шланг установлен клапан, который может быть либо открыт, либо закрыт. Если клапан закрыт, то вода в шланг не идёт. Клапаны пронумерованы последовательно от 1 до 12 , их номера соответствуют номерам шлангов. Вода в один момент может пойти только в один шланг. Если открыто несколько клапанов, то вода попадёт только в шланг, номер которого соответствует открытому клапану с наименьшим номером. Например, если открыты третий и четвёртый клапаны, то вода пойдёт только в шланг с номером 3 . В начале попытки все клапаны, кроме десятого, закрыты. Робот Аз поменял состояние всех клапанов с нечётными номерами. Затем робот Бука поменял состояние всех клапанов, кроме второго, восьмого и девятого. Затем робот Веди поменял состояние всех клапанов с третьего по седьмой включительно. Выберите номера клапанов, состояние которых нужно поменять, чтобы вода пошла в шланг с номером 12:
Задание 3. Из шестерёнок с 8 , 18 и 24 зубьями собрали передачу. Ось А является ведущей, ось Б ведомой. Определите передаточное отношение данной передачи.
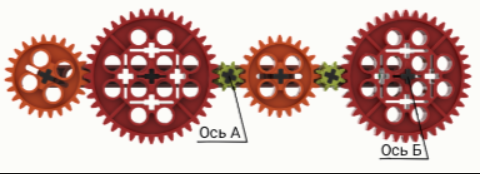
Индексы 1 и 2 расставлены в порядке передачи механической энергии 1 ведущее, 2 ведомое.
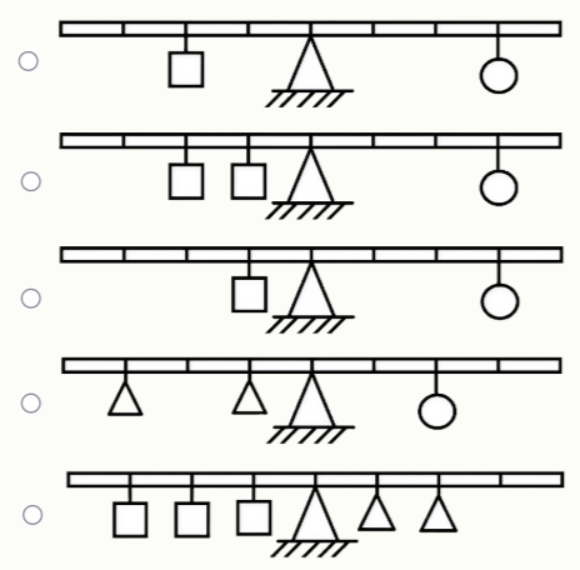
Задание 4. На метровую балку нанесли фломастером отметки на равном расстоянии друг от друга. Балку установили посередине на опору. В результате балка приняла горизонтальное положение. Масса шара 100 г, куба 100 г, пирамиды 200 г. Выберите два изображения, на которых балка находится в равновесии:
Задание 5. Какое число будет выведено на экран?
НАЧАЛО
A=10
B=15
C=20
ПОВТОРИТЬ 2 РАЗА
ЕСЛИ A>C ТО A=A−5
ИНАЧЕ C=C−10
C=C−6
B=B⋅10
КОНЕЦ ПОВТОРИТЬ
A=A+B+C
ВЫВОД НА ЭКРАН(A)
КОНЕЦ
Задание 6. Робот с четырьмя колёсами стартовал и проехал прямо вперёд 6 м. Затем он остановился и поехал прямо назад. После второй остановки он оказался на расстоянии 3 м от старта. Длина окружности каждого из колёс равна 20 см. Сколько оборотов сделало каждое из колёс робота при его движении назад, если робот так и не пересёк линию старта?
Задание 7. Беспилотник летел прямо вперёд 60 секунд со скоростью 5 м/с, затем 225 секунд со скоростью 4 м/с. Далее беспилотник забрал груз и полетел обратно (в противоположном направлении), после чего совершил посадку с грузом на точке старта. Полёт назад длился 20 минут, скорость на обратном пути была постоянная. Определите скорость беспилотника при полёте назад. Ответ выразите в м/с.
7-8 класс
Задание 1. Манипулятор робота может совершать поступательные движения звеньев в трёх взаимно перпендикулярных направлениях. Координаты положения захвата манипулятора могут принимать следующие значения:
вдоль оси OX от 500 до 2300,
вдоль оси OY от 700 до 1500,
вдоль оси OZ от 300 до 1200.
Масштаб для всех осей одинаковый: 1 единица равна 2 мм. Определите объём рабочей зоны манипулятора. Ответ выразите в кубических дециметрах.
Задание 2. Робот оснащён двумя отдельно управляемыми колёсами, напрямую подсоединёнными к моторам. Робота устанавливают на поле, разделённом на равные квадратные клетки. Длина и ширина робота меньше длины стороны клетки поля. Робот может выполнить следующие команды:
ВПЕРЁД: робот проезжает вперёд на 1 клетку;
ВПРАВО: робот совершает поворот вокруг точки, расположенной посереди между колёс, направо относительно своего направления вперёд.
Дана программа:
НАЧАЛО
ВПЕРЁД
ПОВТОРИТЬ 33 РАЗА
ВПРАВО
ВПЕРЁД
КОНЕЦ ПОВТОРИТЬ
ВПЕРЁД
ПОВТОРИТЬ 22 РАЗА
ВПЕРЁД
ВПЕРЁД
ВПРАВО
КОНЕЦ ПОВТОРИТЬ
КОНЕЦ
После выполнения программы робот оказался на клетке A5A5, его ориентация в этом положении показана стрелкой.
С какой клетки робот стартовал?
Задание 3. Из шестерёнок с 8, с 24 и с 40 зубьями собрали передачу. Ось А является ведущей.
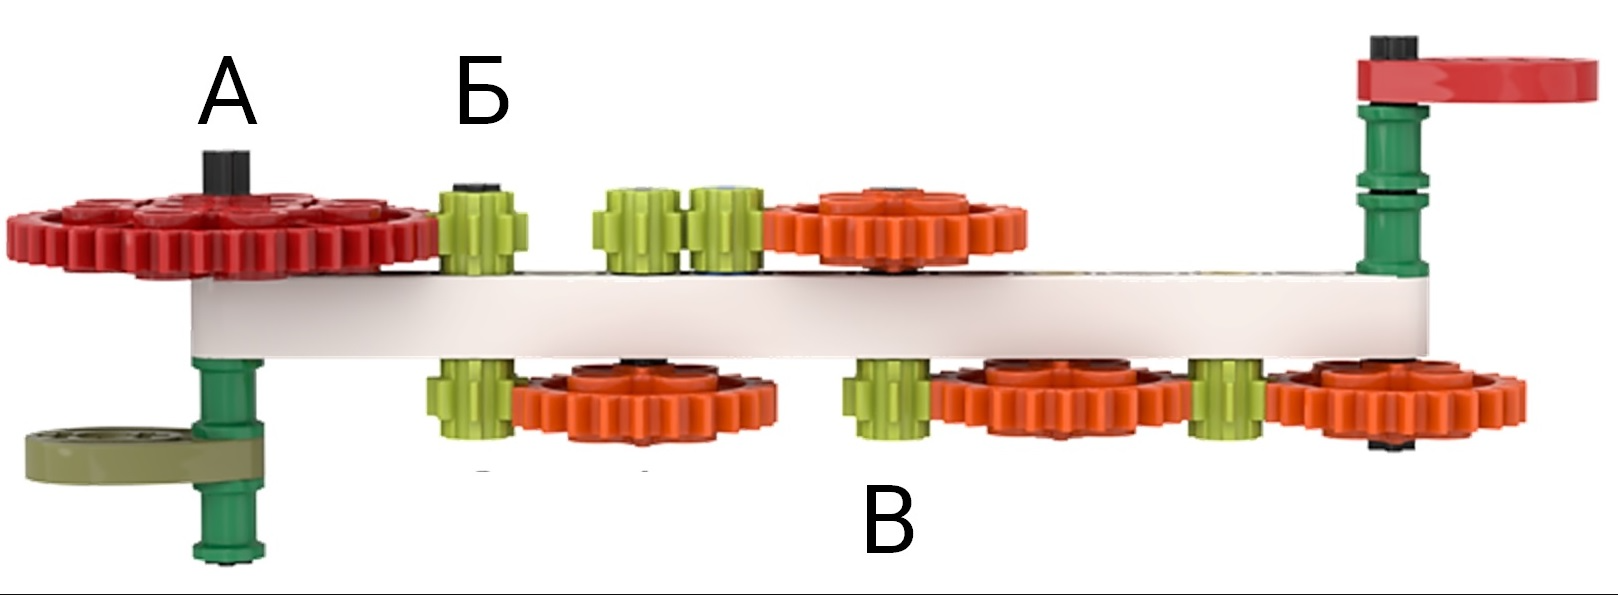
Во сколько раз ось шестерни Б вращается быстрее, чем ось шестерни В?
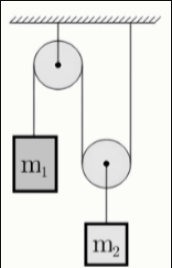
Задание 4. Из двух блоков подвижного и неподвижного собрали механизм, с помощью которого уравновесили два груза. Масса груза m1 равна 600 граммам. Определите массу груза m2. Ответ выразите в граммах.
Задание 5. Робот двигался прямолинейно: первые 5 секунд со скоростью 12 см/с, следующие 10 секунд 25 см/с, а последние 20 секунд 15 см/с. Определите среднюю путевую скорость робота за всё время движения. Ответ выразите в см/с, округлите до целых.
Задание 6. У робота два независимых колеса одинакового радиуса, напрямую подсоединённых к моторам. Левым колесом управляет мотор А, правым мотор В. Посередине между колёс закреплён маркер. Если оси моторов одновременно повернутся на 180 каждая, то робот поедет прямо. Ширина колеи это расстояние между центрами колёс. Выберите два верных утверждения: Примечание Танковый поворот робота это способ движения, при котором робот вращается на месте за счёт движения ведущих колёс в противоположные стороны. Первое колесо движется вперёд, второе колесо движется назад на такое же расстояние, что и первое.
Если каждое из колёс робота повернётся на одинаковое число оборотов в одном направлении, то робот поедет прямо
Если колёса робота повернутся на разное число оборотов в одном направлении, то робот поедет прямо
Если колёса робота повернутся на разное число оборотов в противоположном направлении, то робот поедет прямо
При повороте вокруг колеса маркер совершает поворот по окружности с радиусом, равным половине ширины колеи робота
При повороте вокруг колеса маркер совершает поворот вокруг своей оси на месте
При повороте вокруг колеса маркер совершает поворот по окружности с радиусом, равным ширине колеи робота
Задание 7. Собрали квадрокоптер со средним потреблением 5 A при скорости 20 км/ч с аккумулятором ёмкостью 1200 мАч. Полёт будет проходить в безветренную погоду. Аккумулятор квадрокоптера заряжен полностью. Какое расстояние сможет пролететь квадрокоптер в одном направлении с данной скоростью до полной разрядки аккумулятора? Ответ выразите в метрах. Расходом энергии на взлёт и посадку пренебрегите.
9-11 класс
Задание 1. Установите соответствие между терминами и определениями.
Беспилотное воздушное судно
Дистанционно пилотируемая авиационная система
Беспилотная авиационная система
Дистанционно пилотируемое воздушное судно
Воздушное судно, которое предназначено для полётов без пилота на борту
Комплекс конфигурируемых элементов, включающий дистанционно пилотируемое воздушное судно, связанную с ним станцию (станции) внешнего пилота, необходимые линии управления и контроля, а также любые другие элементы системы, которые могут потребоваться в ходе выполнения полёта
Воздушное судно и связанные с ним элементы, которые эксплуатируются без пилота на борту
Воздушное судно, управляемое пилотом, не находящимся на борту этого воздушного судна
Задание 2. Мяч диаметром 20 см, находящийся на расстоянии 1.5 метра от камеры, на изображении имеет размер 79 пикселей. На каком расстоянии от камеры находится мишень диаметром 130 см, если на изображении она имеет размер 45 пикселей? Ответ выразите в сантиметрах, округлите до целых.
Задание 3. Из одинаковых резисторов сопротивлением 200 Ом собрали схему.
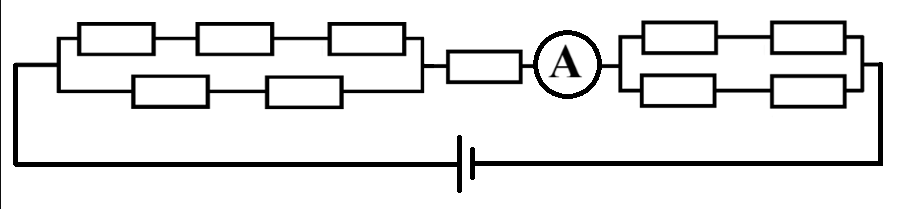
Напряжение на источнике равно 18 В, сопротивление источника питания равно 20 Ом. Определите показание амперметра. Ответ выразите в миллиамперах, округлите до целых. Сопротивлением проводов и амперметра пренебрегите.
Задание 4. Робот оснащён двумя одинаковыми отдельно управляемыми колёсами диаметром 3 см. Оба колеса подсоединены к моторам через одноступенчатую передачу с шестерёнками с 24 и 40 зубьями. Робот проехал прямолинейный участок трассы за 25 секунд. При этом ось каждого из моторов робота повернулась на 18000∘. Примите π≈3.14.
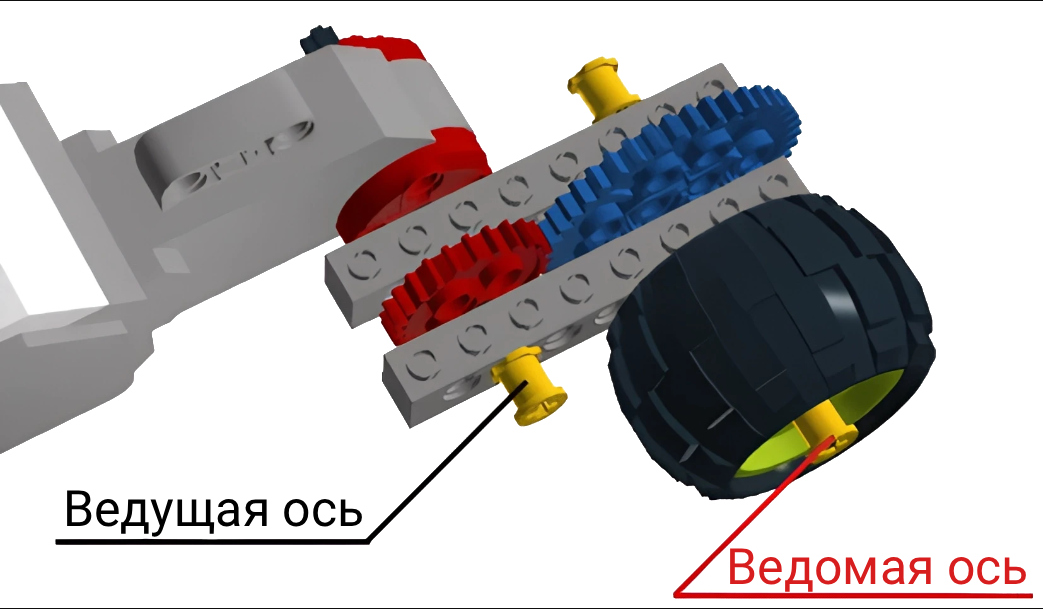
Сколько времени робот потратит на проезд по трассе в два раза большей длины, если в каждой из передач, через которые колёса подсоединены к моторам, поменять местами шестерёнки, находящиеся на ведущей и ведомой осях? Ответ выразите в секундах.
Задание 5. Робот с одинаковыми колёсами радиуса 7 см движется прямолинейно. Зависимость изменения угла поворота колеса относительно своей оси от времени представлена на графике.
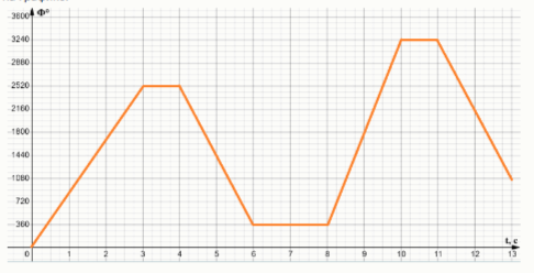
Примите π≈3.14. Определите среднюю путевую скорость робота за первые 11 секунд. Ответ выразите в см/с, округлите до целых.
Задание 6. Робот оснащён двумя колёсами одинакового радиуса 6 см. Колёса подсоединены к мотору через редуктор с передаточным отношением i=2. С какой частотой должна вращаться ось мотора, чтобы скорость робота составляла 1.5 м/с? Ответ выразите в оборотах в минуту, округлите до целых. Примите π≈3.14.
Задание 8. Несколько роботов одинаковой конструкции движутся друг за другом одной колонной длиной 24 м. Все роботы оснащены колёсами одинакового радиуса. Пока роботы едут в колонне, их колеса поворачиваются с частотой 3 об/с. Робот Омега, ехавший последним из них, выезжает из строя и едет до начала колонны, после чего разворачивается и возвращается на своё место в конце колонны. Частота вращения колёс робота Омеги постоянна и равна 55 об/с. Какой путь проедет робот Омега от момента выезда из строя до момента возвращения в конец колонны? Ответ выразите в метрах. Временем на разворот робота Омеги пренебрегите.
Задание 9. Выберите верные утверждения:
Микроконтроллеры не используются в промышленной автоматизации
Можно напрямую подключать светодиоды к портам GPIO без дополнительных элементов в схеме
Микроконтроллеры не работают при отрицательных температурах
Неправильное питание (перенапряжение, шум) может вывести микроконтроллер из строя
Переносимость кода между различными микроконтроллерами зависит от аппаратной абстракции и используемых библиотек/драйверов
Использование прерываний в микроконтроллерах всегда лучше, чем прямой опрос состояния вывода (polling)
Часть ответов по ВсОШ публикуется бесплатно в нашем Telegram-канале: @shcolaotvet